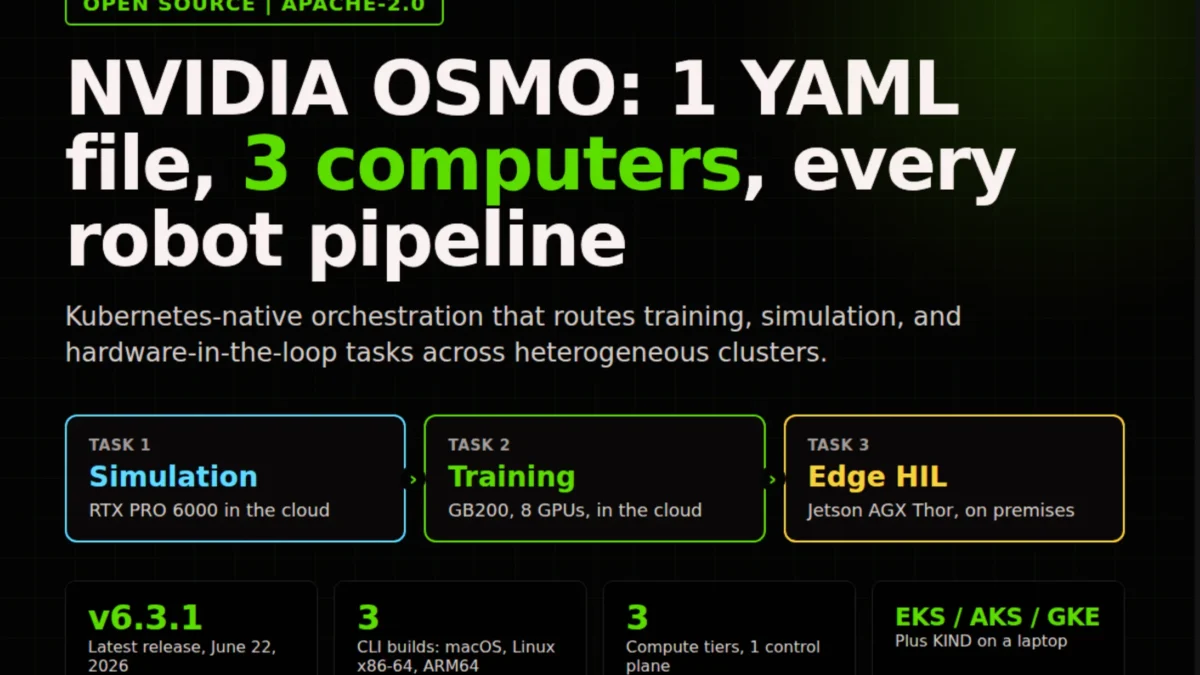
La robótica de IA se enfrenta a un desafío monumental: tres mundos computacionales distintos. Por un lado, el entrenamiento de políticas en clústeres potentes como GB200 o H100. Por otro, la simulación y las pruebas en entornos virtuales con hardware RTX. Y finalmente, la validación en el mundo real con dispositivos edge como Jetson. Cada etapa, un ecosistema propio, con su propio planificador y un montón de scripts de integración que se vuelven un dolor de cabeza. NVIDIA, con su nueva apuesta open-source, OSMO, busca poner fin a esta fragmentación.
El “Problema de las Tres Computadoras” Resuelto con un Solo YAML
OSMO se presenta como un orquestador de flujos de trabajo nativo de Kubernetes, liberado bajo licencia Apache-2.0. Su gran promesa es permitir a los equipos describir todo el pipeline de desarrollo robótico en un único archivo YAML. Esto significa que una misma configuración puede ejecutarse sin problemas a través de todas las etapas: desde el entrenamiento en centros de datos hasta la simulación en estaciones de trabajo y la validación en robots físicos. La magia reside en que el usuario no necesita tocar el código de infraestructura; OSMO se encarga de enrutar las tareas a la plataforma adecuada (ya sea un clúster GB200, una RTX Pro 6000 o un Jetson AGX Thor) basándose en la descripción del flujo de trabajo.
La portabilidad es clave. OSMO no solo funciona en la nube (EKS, AKS, GKE) o en entornos on-premise, sino que también ofrece un quickstart local con KIND para ejecutar todo el plano de control en una simple estación de trabajo. Además, la última versión, 6.3.1, mejora la integración con múltiples proveedores y opciones de almacenamiento. Para los desarrolladores, la interacción es fluida: pueden lanzar sesiones de VS Code o Jupyter directamente en nodos GPU remotos, ejecutar tareas, transferir archivos bidireccionalmente y depurar de forma interactiva. La gestión de datos también se simplifica, con deduplicación que promete reducir drásticamente el espacio de almacenamiento, aunque se recomienda migrar desde el CLI de datasets obsoleto a las salidas gestionadas por el flujo de trabajo.
Más Allá de la Orquestación: Seguridad y Agentes Inteligentes
Pero OSMO no se queda solo en la orquestación. La seguridad y la identidad son pilares importantes. Desde la versión 6.2.8, incluye un sidecar de autorización RBAC, integración con OAuth2 para inicio de sesión y mapeo de usuarios con proveedores de identidad. La versión 6.3.0 fortalece la seguridad con terminación TLS en el gateway y la adopción de identidades de carga de trabajo en la nube, eliminando la necesidad de montar claves de almacenamiento como Secrets de Kubernetes. Incluso se ha ajustado el rol por defecto de `osmo-user` para mayor seguridad. Y para los más vanguardistas, OSMO se integra con agentes de codificación como Claude Code, OpenAI Codex y Cursor, permitiendo que estos agentes envíen, monitoreen y depuren pipelines directamente, abriendo un nuevo horizonte para el desarrollo asistido por IA.